- забони англисӣ
- Фаронса
- Олмон
- Португалӣ
- испанӣ
- Русия
- Ҷопон
- Корея
- забони арабӣ
- забони юнонӣ
- Олмон
- Туркия
- Италия
- Даниягӣ
- руминии
- Индонезия
- Чехия
- африкоӣ
- Шветсия
- сайщал кардан
- Баскӣ
- Каталанӣ
- эсперанто
- ҳиндӣ
- Лаос
- Албания
- Амҳарик
- Арманистон
- Озарбойҷон
- Белорус
- Бенгалӣ
- Босния
- булғорӣ
- Cebuano
- Chichewa
- Корсикӣ
- хорватӣ
- Голландия
- Эстония
- Филиппинӣ
- Финландия
- фрисианӣ
- Галисианӣ
- Гурҷистон
- гуҷаратӣ
- Ҳаити
- Ҳаузаӣ
- Ҳавайӣ
- ибрӣ
- Ҳмонгӣ
- Маҷористон
- исландӣ
- Igbo
- Ҷаванизӣ
- каннадагӣ
- Қазоқистон
- Khmer
- курдӣ
- Қирғизистон
- Лотинӣ
- Латвия
- Литва
- Люксембу..
- мақдунӣ
- Malagasy
- малайӣ
- Малаялам
- малтизӣ
- Маорӣ
- маратҳӣ
- муғулӣ
- Мянмар
- непалӣ
- Норвегиягӣ
- Пашто
- форсӣ
- панҷобӣ
- Сербия
- сесотҳоӣ
- Sinhala
- Словакия
- Словения
- Сомалӣ
- Samoan
- -Галикӣ
- Шона
- Синдӣ
- Судонӣ
- своҳилӣ
- Тоҷикистон
- тамилӣ
- Телугу
- таиландӣ
- Украина
- Урду
- Узбакистон
- Ветнами
- Уелсӣ
- Хосаӣ
- Яҳудии Аврупои шарқӣ
- Ёрубаӣ
- Зулугӣ
Миқёс дар мошини боркаши паллетии барқӣ то чӣ андоза дақиқ аст?
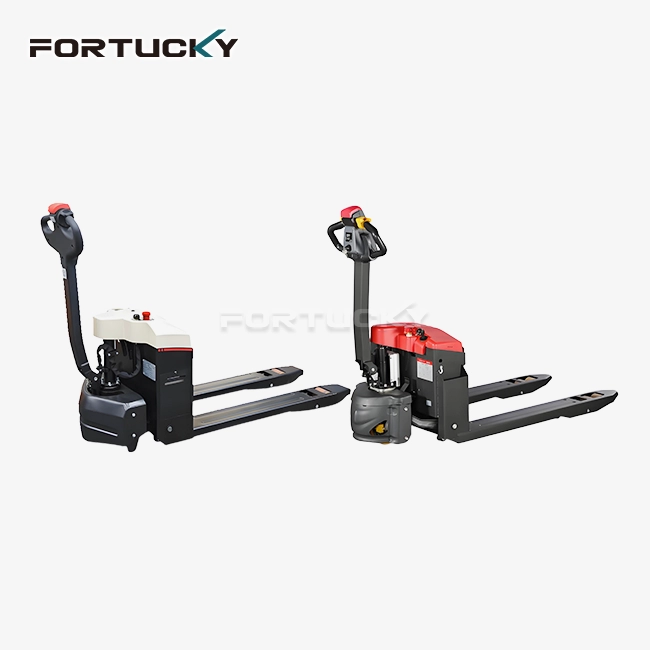
Як мушкиле, ки мағозаҳои муосир ҳамеша доранд, ин аст, ки чӣ гуна чизҳоро зуд интиқол додан ва дар айни замон сабтҳои дақиқи вазнро нигоҳ доштан мумкин аст. Ҷавоб мошини боркаши паллетии барқӣ бо тарозуи вазн аст, ки гаҷетест, ки тарзи кори амалиётро тағйир медиҳад, зеро он метавонад ду корро якбора иҷро кунад. Моделҳои баландсифат одатан ҳангоми дуруст чен кардан ва истифода бурдан дар сатҳҳои ҳамвор дақиқиро дар ҳудуди ±0.1% то ±1% аз иқтидори боркунӣ медиҳанд. Ин ба тақрибан 1-2 кг фарқият барои боркунии 1,500 кг баробар аст, ки барои идоракунии маводҳо, дурустии интиқол ва истеҳсоли партиявӣ кофӣ аст. Дақиқӣ аз сифати сенсор, тарзи калибрченкунии он ва шароити муҳити зист хеле фарқ мекунад. Ин интихоби асбобҳои дурустро барои тиҷорати B2B, ки ба маълумоти дақиқи вазн ниёз доранд, хеле муҳим мегардонад.
 Фаҳмидани дақиқии миқёсҳо дар асбобҳои барқӣ Мошинҳои боркаши паллетӣ
Чӣ тавр интегратсияи вазнченкунӣ кор мекунад
Ҳуҷайраҳои бор мустақиман ба чангакҳои мошини боркаши барқии паллетӣ бо тарозуи вазнкунӣ ҷойгир карда мешаванд. Вақте ки бор бардошта мешавад, ин сенсорҳо фишори механикиро чен мекунанд ва деформатсияи ҷисмонии ҳосилшударо ба сигналҳои барқӣ табдил медиҳанд, ки сипас ҳамчун нишондиҳандаҳои вазн нишон дода мешаванд. Бар хилофи тарозуҳои фарши статсионарӣ, ки фазои махсусро талаб мекунанд ва метавонанд ҷараёнҳои кориро халалдор кунанд, ин ҳалли мобилӣ маълумоти вазнро ҳангоми коркарди муқаррарии мавод сабт мекунад. Бо бартараф кардани ниёз ба интиқоли операторҳо ба истгоҳҳои вазнкашии собит, ин технология монеаи маъмулиро бартараф мекунад ва вақти давраро ба таври назаррас коҳиш медиҳад ва дар айни замон дақиқии боэътимоди андозагириро нигоҳ медорад.
Стандартҳои соҳавӣ ва таснифоти дақиқӣ
Ниҳодҳои байналмилалӣ стандартҳои кори таҷҳизоти вазнченкуниро муқаррар кардаанд. Сертификатсияҳои Барномаи миллии арзёбии намуд (NTEP) ва Созмони байналмилалии метрологияи ҳуқуқӣ (OIML) нишон медиҳанд, ки дастгоҳ ба сатҳҳои дақиқии муайяншуда мувофиқат мекунад. Аксари мошинҳои боркаши барқии саноатӣ бо қобилияти вазнченкунӣ ба синфи III дохил мешаванд, ки барои истифодаи тиҷоратӣ ва назорати сифат мувофиқ аст. Фосилаҳои санҷиш ҳудудҳои хатогии қобили қабулро муайян мекунанд; масалан, воҳиди 1,500 кг бо афзоиши намоиши 0.5 кг метавонад дақиқии муайяншудаи худро дар тамоми диапазони вазнченкунии худ нигоҳ дорад, ба шарте ки он нигоҳдории дуруст дошта бошад.
Интизориҳо аз дақиқии воқеӣ
Ҳангоми арзёбии мошинҳои боркаши паллетии барқӣ бо тарозуҳо, гурӯҳҳои харид бояд дарки воқеии кори амалиётии онҳоро дошта бошанд. Моделҳои пешрафта, ки дорои сенсорҳои комилан рақамӣ ва ошкоркунии худкори хатогиҳо мебошанд, метавонанд такрорпазириро дар давоми 0.1% ҳангоми андозагириҳои пайдарпайи ҳамон бор ба даст оранд. Электроникаи ҷуброншавандаи ҳарорат ба ноустувории муҳити зист мутобиқ мешавад ва корпусҳои IP67 схемаҳоро аз чанг ва намӣ муҳофизат мекунанд. Корпуси асбобҳои хӯлаи алюминий устувории сохторро таъмин мекунад ва хатогиҳои аз ларзиш ба вуҷуд омадаро ба ҳадди ақал мерасонад ва ҳатто ҳангоми амалиёти серкори анбор хондани дақиқро таъмин мекунад.
Омилҳое, ки ба дақиқии миқёси мошинҳои паллетии барқӣ таъсир мерасонанд
Шароити экологӣ
Тағйирёбии ҳарорат боиси васеъ ва кашиши ҷузъҳои металлӣ мегардад, ки боиси фосилаи андозагирӣ мегардад. Намӣ метавонад системаҳои барқиро сарфи назар аз рейтингҳои муҳофизатӣ зери хатар гузорад. Анборҳое, ки дар минтақаҳои гуногуни иқлимӣ - аз анборҳои сарди -20°C то бандарҳои боркунии атроф - фаъолият мекунанд, барои нигоҳ доштани дақиқӣ ба асбобҳои ҷубронкунандаи ҳарорат ниёз доранд. Ларзишҳо аз техникаи наздик ё фаршҳои нобаробар метавонанд тавассути чаҳорчӯбаи мошин паҳн шаванд ва ба хонишҳои сенсор таъсир расонанд; барои аз байн бурдани ин садо филтркунии пешрафтаи рақамӣ зарур аст.
Омилҳои техникӣ ва нигоҳдорӣ
Сифати сенсорҳо барои дақиқии андозагирӣ муҳим аст. Ҳуҷайраҳои боркаши буришӣ, ки аз пӯлоди баландсифат сохта шудаанд, устувории калибрченкунии дарозмуддатро таъмин мекунанд. Калибрченкунии мунтазам мустақиман ба эътимоднокӣ таъсир мерасонад; барои нигоҳ доштани таҳаммулпазирии қобили қабул, хонишҳо бояд ҳар се моҳ бо истифода аз вазнҳои санҷишии тасдиқшуда тасдиқ карда шаванд. Якпорчагии қуттии пайвасткунанда муҳим аст, зеро воридшавии намӣ метавонад пайвастҳои барқиро вайрон кунад ва сигналҳоро вайрон кунад. Ҳаракати босуръати бор қувваҳои динамикиро ба вуҷуд меорад, ки филтрҳои рақамиро аз ҳад зиёд мекунанд ва боиси ноустувории хонишҳо ва коҳиш додани эътимод ба маълумот мегарданд.
Таҷрибаҳои беҳтарини амалиётӣ
Барои нигоҳ доштани дақиқии баланд дар тӯли вақт барои системаҳои паллетии барқии қобили вазн усулҳои системавӣ лозиманд . Санҷишҳои визуалӣ ҳар рӯз барои муайян кардани ҳама гуна осеб ба сохторҳои чангак, ки метавонанд насб кардани сенсорҳоро ғайриимкон гардонанд, анҷом дода мешаванд. Хатогиҳои вектори ҷозиба, ки хонишро вайрон мекунанд, танҳо бо кор кардан дар сатҳҳои ҳамвор пешгирӣ карда мешаванд. Сенсорҳоро пеш аз сабти вазнҳо бо гузоштани истироҳат барои ду то се сония пас аз бардоштан устувор кардан мумкин аст. Вақте ки шумо роҳи дурусти бор кардани чизеро меомӯзед, шумо метавонед аз тақсимоти вазни берун аз марказ пешгирӣ кунед, ки боиси нобаробар хондани ҳар як камераи боркунӣ мегардад ва ба хатогиҳо дар муайян кардани вазни умумӣ оварда мерасонад.
Муқоисаи тарозуҳои барқии боркаши паллетӣ бо дигар роҳҳои ҳалли вазнкашӣ
Тарозуи сайёри ҳамгирошуда дар муқоиса бо тарозуҳои собит
Тарозуҳои платформаи статсионарӣ дақиқии аълоро пешниҳод мекунанд - аксар вақт дар ҳудуди ±0.05% аз иқтидор - аммо онҳо самаранокии амалиётиро коҳиш медиҳанд. Операторҳо бояд борҳоро ба тарозу равона кунанд, онҳоро дуруст ҷойгир кунанд, хонишро сабт кунанд ва сипас роҳи худро идома диҳанд, ки ҳар як давраи вазнкунӣ аз се то панҷ дақиқа вақтро мегирад. Мошинҳои боркаши паллетии электрикӣ бо тарозуҳои вазнкунӣ ин қадами иловагиро аз байн мебаранд; онҳо маълумоти вазнро ҳангоми ҳаракати муқаррарӣ сабт мекунанд. Гарчанде ки дақиқии онҳо каме пасттар аст (±0.1-1%), афзоиши ҳосилнокӣ одатан аз дақиқии коҳишёфта барои барномаҳои ғайриқонунии тиҷоратӣ зиёдтар аст.
Замимаҳо барои борбардор ва алтернативаҳои дастӣ
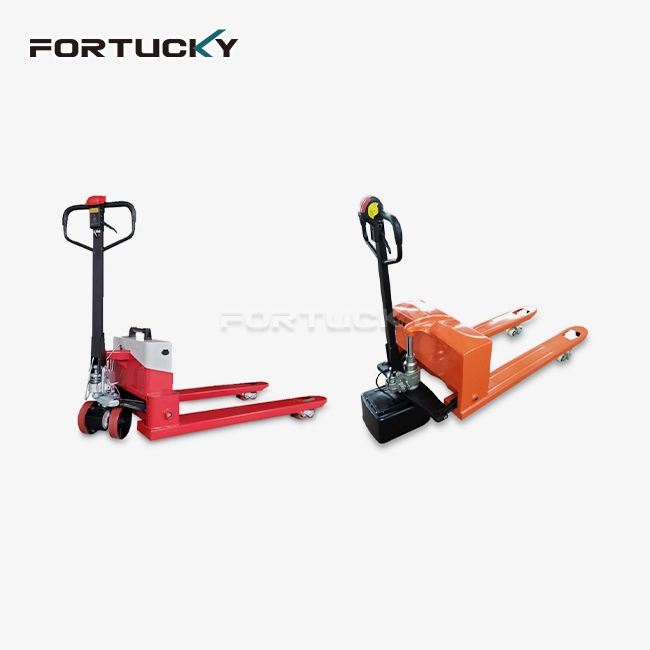
Борбардорҳо бо лавозимоти вазнбардорӣ метавонанд борҳои аз 2,000 кг зиёдро бардоранд, аммо онҳо ба операторони иҷозатномадор ва фазои бештари маневр ниёз доранд. Мошинҳои боркаши дастӣ бо паллет бо тарозуҳо дар аввал арзонтаранд, аммо саъю кӯшиши назарраси ҷисмониро талаб мекунанд ва сусттар кор мекунанд. Нусхаи барқӣ ҳаракати пуриқтидорро бо андозагирии ҳамгирошуда муттаҳид мекунад, ки онро барои вазифаҳои дорои иқтидори миёна (1,500-2,000 кг), ки дар он ҷо иқтидори борбардорӣ муҳим аст, беҳтарин мегардонад. Агрегатҳои баландсифат дорои системаҳои тормози электромагнитӣ ва суръати бардории назоратшаванда мебошанд, ки устувории ҳаракатро беҳтар мекунанд ва такрори андозагириро ҳангоми амалиёти муқаррарӣ беҳтар мекунанд.
Бенчмаркинги иҷроиш
Истеҳсолкунандагони пешсаф дар соли 2024 таҷҳизотеро бо профилҳои дақиқии гуногун истеҳсол мекунанд. Агрегатҳо бо чаҳорчӯбаҳои ғафси чангак, ки аз пӯлоди Baosteel сохта шудаанд, сахтии сохтории бештарро пешниҳод мекунанд, ки хамшавиро дар зери бор кам мекунад ва дақиқии сенсорҳоро беҳтар мекунад. Технологияи сенсори рақамии холис, бо инҳирофи ҳадди ақали кунҷӣ ва дақиқии баланди худ, аз системаҳои кӯҳнаи аналогӣ, ки ба дахолати электромагнитӣ осебпазиранд, бартарӣ дорад. Асбобҳои рақамии худсохт, ки бо рейтинги IP67 ва бо корпусҳои металлии ба зарба тобовар сохта шудаанд, ба шароити сахте, ки таҷҳизоти алтернативиро зуд вайрон мекунанд, тоб меоранд ва калибрченкуниро дар тӯли мӯҳлати тӯлонии хизмат нигоҳ медоранд.
Ба ҳадди аксар расонидани дақиқӣ: Маслиҳатҳои амалӣ барои истифодаи мошинҳои боркаши паллетии барқӣ бо тарозуҳо
Усулҳои беҳтарини боркунӣ
Ҷойгиркунии паллет мустақиман ба дақиқии андозагирӣ таъсир мерасонад. Мутамарказ кардани бор дар байни дандонҳои чангак вазнро дар байни ҳамаи ҳуҷайраҳои бор баробар тақсим мекунад ва аз аз ҳад зиёд бор кардани сенсорҳои алоҳида пешгирӣ мекунад. Паллетҳои вайроншуда ё каҷшуда нуқтаҳои тамосии номунтазамро ба вуҷуд меоранд, ки ба натиҷаҳои номувофиқ оварда мерасонанд. Дарозии стандартии чангаки 1,150 мм андозаҳои маъмулии паллетро дар бар мегирад, дар ҳоле ки имконоти пойҳои танг (550 мм) ва пойҳои васеъ (685 мм) ба намудҳои мушаххаси паллет мувофиқат мекунанд. Барои нигоҳ доштани инҳироф дар ҳудуди ±1% аз вазни умумӣ, операторҳо бояд аз болои паллет ба ҳадди ақалл овезон шаванд ва тақсимоти яксони борро таъмин кунанд.
Протоколҳои омӯзиши оператор
Омилҳои инсонӣ ҳангоми истифодаи таҷҳизоти вазнбардори барқии саноатӣ барои вазнбардорӣ таъсири калон мерасонанд . Барномаҳои омӯзишӣ бояд аҳамияти вазнченкунии собитро таъкид кунанд - ронандагон бояд пеш аз фаъол кардани функсияи вазнкашӣ ҳаракати мошинро қатъ кунанд ва онро дар замини ҳамвор гузоранд. Барои ба даст овардани хатҳои дақиқи асосӣ, коргарон бояд тарозуро бе ягон вазн ба сифр гузоранд ва фаҳманд, ки функсияи вазни зарф чӣ гуна кор мекунад. Дисплейи рақамии баландсифат бо аломатҳои сурх дар заминаи сиёҳ дар шароити гуногуни рӯшноӣ ба осонӣ дида мешавад. Ин эҳтимолияти хатогиҳои чопкуниро ҳангоми сабти дастӣ ё ҳангоми санҷиши хонишҳо пеш аз ворид кардани система камтар мекунад.
Тартибҳои нигоҳдорӣ ва калибрченкунӣ
Нигоҳубини системавӣ дақиқии дарозмуддатро нигоҳ медорад. Санҷишҳои ҳаррӯза бояд тасдиқ кунанд, ки системаи мӯҳршудаи насоси равған бе ихроҷ аст ва механизми бехатарии пастшиддат дуруст кор мекунад ва аз кори муҳаррик ҳангоми таъсир расонидан ба устувории электронӣ пешгирӣ мекунад. Ҳар се моҳ мӯҳри қуттии пайвасткунакро тафтиш кунед ва ҳама гуна партовҳои ҷамъшударо дар атрофи нуқтаҳои васлкунии сенсор тоза кунед. Калибрченкунии касбии солона бо истифода аз вазнҳои тасдиқшуда, ки мувофиқи стандартҳои миллӣ пайгирӣ карда мешаванд, дақиқии миёнаро аз нав барқарор мекунад. Хусусияти ташхиси автоматии ноқисӣ операторҳоро дар бораи мушкилоти пайдошуда огоҳ мекунад ва имкон медиҳад, ки нигоҳдории пешгирикунанда пешгирӣ карда шавад, ки аз вақти гаронбаҳои корношоямӣ ва андозагириҳои ноустувор пешгирӣ мекунад.
Мулоҳизаҳои харид барои интихоби мошинҳои боркаши барқии дақиқи паллетӣ бо тарозуҳои вазн
Шарҳи мушаххасоти истеҳсолкунанда
Иддаоҳо дар бораи дақиқӣ бояд дар замина фаҳмида шаванд. Мушаххасоте, ки "афзоишҳои намоишии 1 кг" ва "ҳадди аксар 1% инҳироф аз вазни умумӣ"-ро нишон медиҳад, маънои онро дорад, ки боркаши 1,500 кг метавонад ҳама гуна арзишро аз 1,485 кг то 1,515 кг нишон диҳад ва бо вуҷуди ин ба меъёрҳои зикршуда ҷавобгӯ бошад. Менеҷерони харид бояд равшан кунанд, ки оё дақиқии даъвошуда дар тамоми диапазони боркунӣ ё танҳо дар фоизи мушаххаси иқтидор татбиқ мешавад. Иқтидорҳои номиналии 1,500 кг ва 2,000 кг ба миқёсҳои гуногуни амалиётӣ хизмат мерасонанд. Кам кардани андозаи таҷҳизот маҷбур мекунад, ки кор дар наздикии иқтидори пурра анҷом дода шавад, ки дар он ҷо дақиқӣ аксар вақт паст мешавад, дар ҳоле ки андозаи аз ҳад зиёд ба хароҷоти нолозими сармоя оварда мерасонад.
Арзёбии арзиши умумӣ ва дастгирӣ
Нархи ибтидоии харид танҳо як ҷузъи иқтисодиёти давраи ҳаёт аст. Давомнокӣ ва шартҳои кафолат эътимоди истеҳсолкунандаро ба сифати сохтмон инъикос мекунанд. Батареяҳои гелии сурб ва пуркунандаҳои дохилӣ, ки бе нигоҳдорӣ кор карданро дар муқоиса бо системаҳое, ки инфрасохтори махсуси пуркунии барқро талаб мекунанд, содда мекунанд. Ҳангоми пайдо шудани мушкилоти калибрченкунӣ, вокуниши хидматрасонии пас аз фурӯш муҳим аст. Таъминкунандагон бо шабакаҳои васеи хидматрасонӣ, ки дар кишварҳои гуногун ҷойгиранд, нисбат ба истеҳсолкунандагони дурдаст зудтар посух медиҳанд. Дастгоҳҳои босифат бо чор ҳуҷайраи ченкунӣ нисбат ба тарҳҳое, ки танҳо ду ҳуҷайра доранд, ки дар аввал арзонтаранд, аммо дақиқиро зери хатар мегузоранд, хонишҳои боэътимодтарро таъмин мекунанд.
Имконоти озмоишӣ ва миқёспазирӣ
Тартиботи иҷора ва лизинг ба гурӯҳҳои харид имкон медиҳанд, ки пеш аз сарф кардани сармоя, даъвоҳои дақиқиро дар шароити воқеии корӣ санҷанд. Санҷиши таҷҳизот дар сменаҳои гуногун нишон медиҳад, ки чӣ гуна ларзишҳо, тағирёбии ҳарорат ва идоракунии оператор ба дақиқии амалӣ таъсир мерасонанд. Миқёспазирӣ барои тиҷорати рушдёбанда муҳим аст; стандартизатсия дар платформаи як таъминкунанда хидматрасонӣ, омӯзиш ва идоракунии қисмҳои эҳтиётиро содда мекунад. Танзими автоматии пой ва хусусиятҳои ташхиси ноқисӣ вобастагиро ба дастгирии техникӣ коҳиш медиҳанд, ки ин махсусан барои ҷойгиркунии бисёрҷойҳо, ки дар он дастрасӣ ба техникҳои коршинос гуногун аст, муфид аст.
хулоса
Мошини боркаши барқии муосир бо дақиқии тарозуи вазн метавонад дақиқии 0.1-1% -ро ба даст орад, ки барои аксари истифодаҳои логистикии саноат кофӣ аст. Барои муваффақ шудан, шумо бояд асбобҳоеро бо технологияи қавии сенсорӣ интихоб кунед, тартиботи дурустро барои калибрченкунӣ риоя кунед ва ба коргарон тарзи дуруст нигоҳ доштани андозагириро омӯзонед. Ҳарчанд тарозуҳои собит каме дақиқтаранд, вақт ва пуле, ки бо ҳаракат додани тарозуҳо сарфа мешавад, одатан талафоти ночизи дақиқиро ҷуброн мекунад. Ҳангоми интихоби харид, одамон бояд дар бораи талаботи дақиқӣ дар баробари муҳити зист, қобилияти нигоҳдории ҳалли масъала ва арзиши умумии моликият фикр кунанд. Бо ин роҳ, онҳо метавонанд роҳҳои ҳаллиеро пайдо кунанд, ки барои ҳар як ҳолати корӣ арзиши бештарро таъмин мекунанд.
Саволҳои зиёд такрормешуда
1. Барои нигоҳ доштани дақиқӣ калибрченкунӣ бояд чанд маротиба анҷом дода шавад?
Басомади калибрченкунӣ аз шиддати истифода ва дақиқии зарурӣ вобаста аст. Барои барномаҳои стандартии саноатӣ, санҷиш ҳар се моҳ бо истифода аз вазнҳои санҷишии тасдиқшуда бо калибрченкунии пурраи солона аз ҷониби техникҳои соҳибихтисос тавсия дода мешавад. Дар муҳитҳои дорои иқтидори баланд ё ҳангоми кор дар наздикии иқтидори пурра, санҷишҳои моҳона метавонанд зарур бошанд. Системаи худкори ташхиси ноқисӣ корбаронро дар бораи аломатҳои барвақти лағжиш огоҳ мекунад ва имкон медиҳад, ки пеш аз он ки хонишҳо аз маҳдудиятҳои қобили қабул берун раванд, дубора калибрченкунӣ карда шавад.
2. Кадом диапазонҳои таҳаммулпазирӣ барои ин шкалаҳо хосанд?
Аксари мошинҳои боркаши барқии саноатӣ бо тарозуҳои вазнкашӣ дар доираи пурраи онҳо аз ±0.5% то 1% вазни нишондодашуда дақиқ мебошанд. Барои боркунии 1,500 кг, ин ба тағирёбии тақрибан аз 7.5 то 15 кг мувофиқат мекунад. Агрегатҳои дорои хусусияти баландтар бо сенсорҳои комилан рақамӣ метавонанд дар шароити назоратшаванда дар ҳудуди ±0.1% такроршавандагӣ ба даст оранд. Барномаҳои қонунии тиҷоратӣ, ки тасдиқи NTEP ё OIML-ро талаб мекунанд, нисбат ба идоракунии умумии инвентаризатсияи анбор расмиёти сахттари тасдиқ ва таҳаммулпазирии сахттарро талаб мекунанд.
3. Оё намуди паллет ё тағйири бор метавонад ба хонишҳо таъсир расонад?
Бале. Паллетҳои вайроншуда бо сатҳҳои нобаробари тамос боиси хатогиҳои андозагирӣ мешаванд, зеро онҳо вазнро дар байни камераҳои бор номунтазам тақсим мекунанд. Ҳаракати бор ҳангоми интиқол қувваҳои динамикиро ба вуҷуд меорад, ки хонишҳоро халалдор мекунанд. Операторҳо бояд пеш аз сабти вазн ду то се сония вақт диҳанд, то борҳо ҷойгир шаванд. Баландии ҳадди аксар бардорандаи 110 мм борҳоро ба замин наздик нигоҳ медорад ва дар муқоиса бо мошинҳои баландбардор, ки дар он ҷо ҳаракати бор бештар аст, ноустувориро кам мекунад.
Ҳамкорӣ бо Fortucky барои ҳалли дақиқи вазнченкунӣ
Интихоби мошини боркаши паллетии барқии мувофиқ бо провайдери тарозуи вазн қадами аввал барои беҳтар кардани дақиқии чизҳое мебошад, ки шумо мекашед. Fortucky зиёда аз 1,000 барномаи муваффақро дар соҳаҳои дорусозӣ, электроника, молҳои истеъмолӣ ва автомобилсозӣ дорад. Онҳо таҷҳизотеро истеҳсол мекунанд, ки ба ниёзҳои қатъии истеҳсолкунандагони ҷаҳонӣ ҷавобгӯ мебошанд. Асбобҳои мо бо рейтинги IP67, технологияи сенсори рақамии холис ва бинои пӯлоди Baosteel кафолат медиҳанд, ки андозагирӣ ҳатто дар шароити душвортарин дақиқ аст. Бо шабакаҳои хидматрасонии минтақавӣ дар Осиё, Аврупо ва Амрико, мо метавонем ба шумо дар калибрченкунӣ зуд кӯмак расонем ва тағиротҳоеро ворид кунем, ки ба равандҳои мушаххаси шумо мувофиқ бошанд. Бо дастаи муҳандисии мо тавассути sales@fortuckyrobot.com тамос гиред , то дар бораи он ки чӣ гуна мошинҳои боркаши паллетии вазнкашии мо метавонанд ба шумо дар халос шудан аз монеаҳои статикии тарозу кӯмак расонанд ва ҳамзамон ба стандартҳои баланди дақиқӣ, ки системаҳои сифатии шумо ба онҳо ниёз доранд, ҷавобгӯ бошанд, сӯҳбат кунед. Биёед ба шумо нишон диҳем, ки чаро роҳбарони соҳаи шумо ба Fortucky ҳамчун шарики интеллектуалии нақлиётии худ эътимод доранд.
Адабиёт
1. Райс, ҶБ ва Ҳоппе, РМ (2023). Дақиқии занҷираи таъминот: Технологияҳои вазнкашии мобилӣ дар логистикаи муосир. Нашриёти идоракунии занҷираи таъминоти MIT.
2. Созмони байналмилалии метрологияи ҳуқуқӣ (2022). OIML R 76: Асбобҳои вазнченкунии ғайриавтоматӣ - Мушаххасоти дақиқии синфи III. Бюрои нашрияҳои OIML.
3. Томпсон, KL (2024). "Интегратсияи ҳуҷайраҳои боркунӣ дар таҷҳизоти коркарди мавод: Таҳлили самаранокӣ ва протоколҳои калибрченкунӣ", Journal of Industrial Metrology, 47(2), 134-158.
4. Андерсон, П.В. ва Чен, Л. (2023). Автоматикунонии анбор ва системаҳои андозагирӣ: Дастури амалӣ барои менеҷерони амалиёт. Нашриёти муҳандисии саноатӣ.
5. Барномаи миллии арзёбии намуд (2023). Ҷустуҷӯи сертификати NTEP: Маълумот дар бораи самаранокии миқёси мошинҳои боркаши паллетӣ барои солҳои 2020-2023. Конфронси миллӣ оид ба вазн ва андозагирӣ.
6. Вилямс, ДР (2024). "Омилҳои экологӣ, ки ба дақиқии андозагирии шиддат дар барномаҳои вазнкашии мобилӣ таъсир мерасонанд", Sensors and Instrumentation Quarterly, 19(1), 67-89.
Дар бораи маҳсулот ва тахфифҳои охирини мо тавассути SMS ё почтаи электронӣ маълумот гиред